在机器人关节中,图纸上的公差等级最终要落实为轴承位的实际配合。配合合适,轴承能顺利压装到位、运转平稳、位置可靠;偏差哪怕只有几微米,轴承也可能装不到位,或在关节温度升高后在孔内发生蠕动。
本文介绍机器人轴承位常用的 ISO 286 公差等级、这些等级在常用孔径下对应的微米数值,以及从图纸到装配之间影响实际配合的三个因素:铝壳体与钢制轴承的热膨胀差异、成对轴承孔之间的几何关系,以及阳极氧化。薄壁、法兰平面度和导电接触面等问题,请参见机器人关节壳体加工一文。
机器人轴承位常用的配合
我们为机器人执行器加工的关节壳体、减速器壳体和电机壳体以 6061-T6 为主,外圈安装孔所用的公差等级比较集中:最常见的是 H7;外圈不允许移动的位置采用 J7、M7 或 N7;小直径压装孔采用 P6;需要永久压入套圈或衬套的位置采用 U6。配套的轴类零件常用 4140 调质钢,内圈轴颈多为 k5、k6 或 p6。
基本偏差代号(字母)决定公差带相对公称尺寸的位置,数字决定公差带宽度。H7 从公称尺寸起只向上偏;N7 则整体位于公称尺寸以下。公差带宽度还随尺寸增大,因此同一等级在不同孔径下对应的微米数并不相同:
| 公差等级 | Ø30 | Ø47 | Ø52 / Ø57 |
|---|---|---|---|
| H7 | +21 / 0 | +25 / 0 | +30 / 0 |
| J7 | +12 / −9 | +14 / −11 | +18 / −12 |
| M7 | 0 / −21 | 0 / −25 | 0 / −30 |
| N7 | −7 / −28 | −8 / −33 | −9 / −39 |
| P6 | −18 / −31 | −21 / −37 | −26 / −45 |
轴颈的公差带位于公称尺寸以上:Ø20(大于 18 至 30 mm)时,k5 为 +11 / +2 µm,k6 为 +15 / +2 µm,p6 为 +35 / +22 µm;Ø40(大于 30 至 50 mm)时,k5 为 +13 / +2 µm,k6 为 +18 / +2 µm,p6 为 +42 / +26 µm。
装入轴承后的实际配合
轴承本身也有公差。普通级(0 级)向心轴承的外径平均偏差,在 Ø30–50 mm 范围内为 0 / −11 µm,在 Ø50–80 mm 范围内为 0 / −13 µm。两者叠加,才是装配时的实际配合:
| 壳体孔等级 | Ø47 轴承位 | Ø52 轴承位 |
|---|---|---|
| H7 | 间隙 0 至 36 | 间隙 0 至 43 |
| J7 | 过盈 11 至间隙 25 | 过盈 12 至间隙 31 |
| M7 | 过盈 25 至间隙 11 | 过盈 30 至间隙 13 |
| N7 | 过盈 33 至间隙 3 | 过盈 39 至间隙 4 |
H7 为间隙配合,外圈可推入也可拆出,适用于游动端轴承,或外圈相对载荷静止的工况。N7 基本为过盈配合,外圈需压装,不易蠕动;但过盈会减小轴承的内部游隙,选型时需要考虑这一点。J7 和 M7 介于两者之间。轴承厂商的配合推荐表都围绕同一个问题展开:载荷相对套圈是否旋转。旋转载荷宜用过盈配合,静止载荷可用过渡配合或间隙配合。配合等级由设计方确定,我们的职责是按图纸标注的等级加工到位。
铝壳体与钢制轴承
机器人壳体多为铝合金,轴承则是钢制,两者的热膨胀并不同步。6061-T6 的线膨胀系数约为 23.6 µm/(m·K)(20–100 °C),52100 轴承钢约为 11.9 µm/(m·K),两者相差约 11.7 µm/(m·K)。
以 Ø47 轴承位为例,整体温度比装配时升高 40 °C,孔相对外圈约胀大 22 µm,接近该尺寸下 H7 公差带的全部宽度。常温下的轻微过渡配合,在关节发热后可能变为间隙配合;外圈在旋转载荷下若存在间隙,就可能发生蠕动。因此轴承厂商建议,轻合金壳体应采用比钢或铸铁壳体推荐表更紧的配合。低温时情况相反:常温下合适的过盈量会进一步增大。建议在关节工作温度范围的两端都核算配合,而不仅是 20 °C 时的状态。
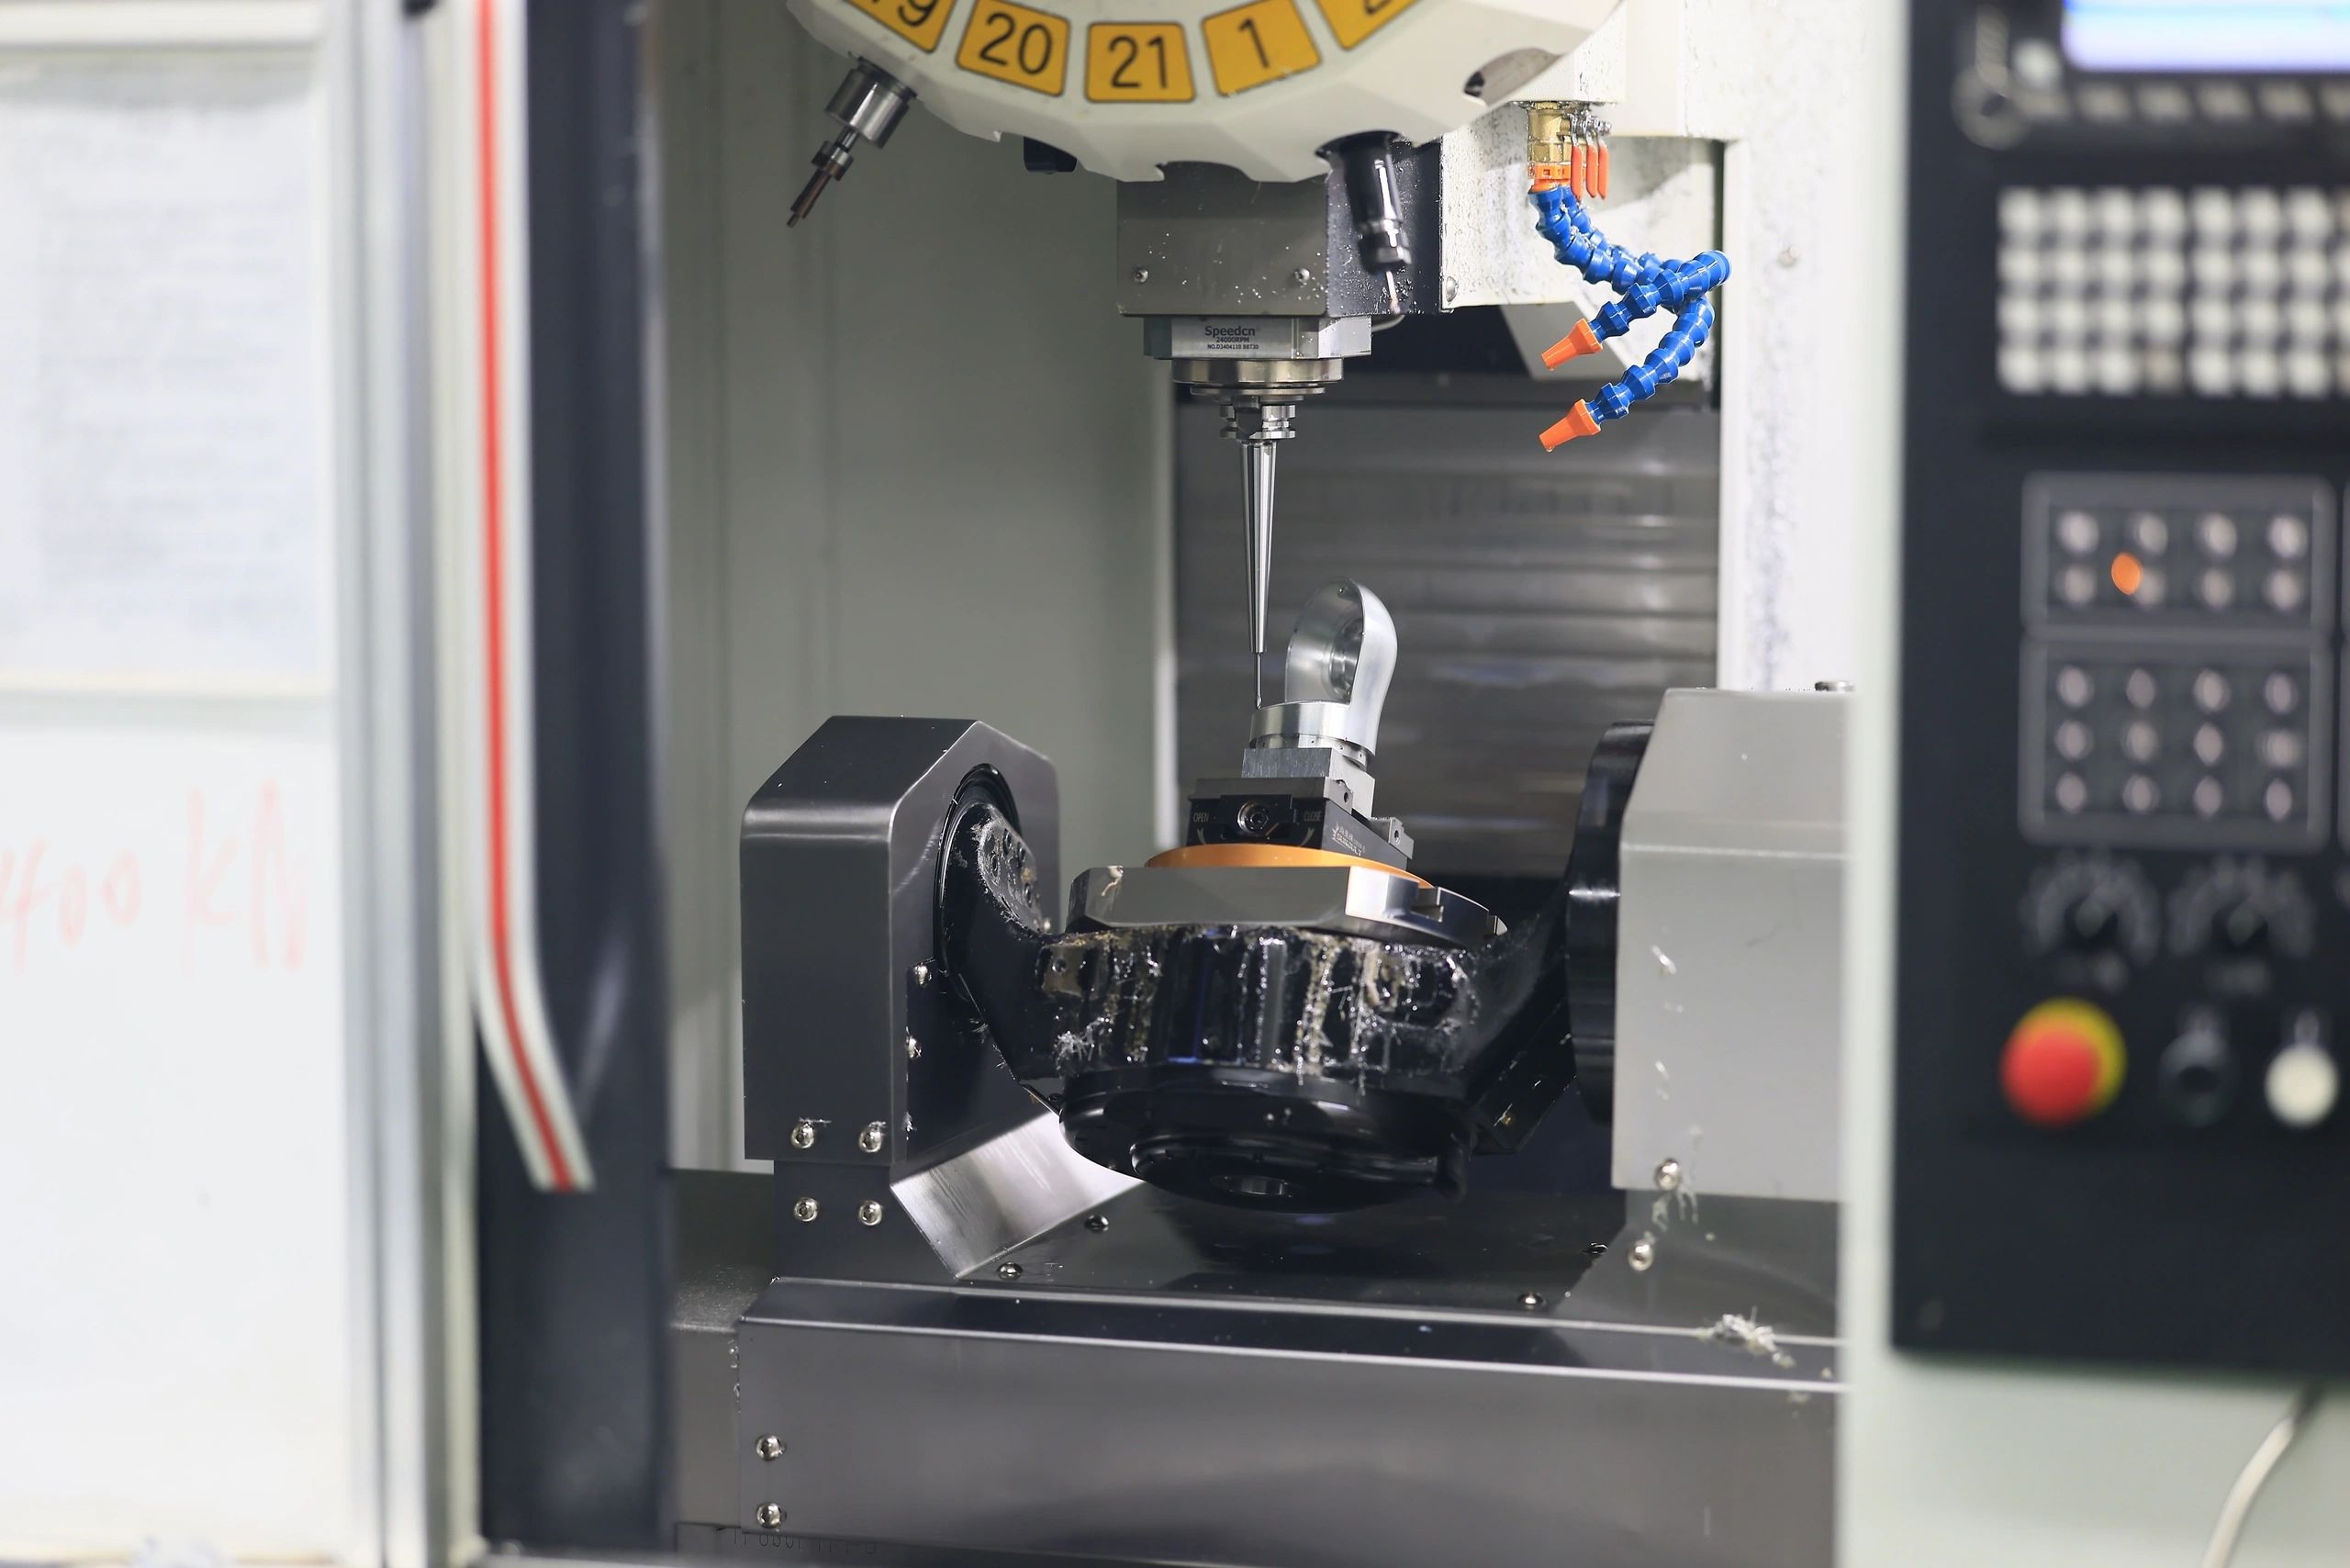
五轴摇篮转台上的机器人关节零件。需要共轴线的特征,最好在不重新装夹的条件下加工完成。
两个孔,一条轴线
每个轴承位都合格,成对使用时仍可能出问题。壳体中两个轴承位若不在同一轴线上,轴一装入就会迫使轴承偏斜,而单独测量任何一个孔都发现不了这一点。在我们加工的执行器壳体和轴类零件上,图纸常见的要求为:成对轴承位之间同轴度 0.01–0.02 mm,轴承孔本身圆柱度 0.0055–0.015 mm,相对基准的位置度 0.013–0.05 mm。与这些壳体配套的 4140 轴,图纸对轴承位全跳动的要求可严至 0.004 mm。
圆柱度之所以重要,是因为孔口尺寸合格,孔内仍可能存在锥度、鼓形或多棱圆。轴承套圈刚性高,会首先卡在孔的最小截面处。尺寸、形状和轴线位置是三项独立的要求,轴承位在图纸上三者都需要标注。一般公差与功能公差如何配合使用,请参见 CNC 公差与 ISO 2768。
轴承孔如何检测
- 两点式内径量具可在机床旁快速测得局部直径,适合加工过程中的尺寸检查,但本身不能反映圆柱度和孔轴线的位置。
- 三坐标测量可建立每个孔的轴线,从而相对图纸基准评价尺寸、圆柱度、同轴度和位置度。成对轴承孔的几何要求在这一环节确认。
- 温度。铝件尺寸随温度变化较快:6061 上的 Ø47 孔,温度每变化 1 °C,孔径约变化 1.1 µm。尺寸以 ISO 1 规定的 20 °C 标准参考温度为准,因此我们在恒温计量室内进行检测。
每个订单都经过首件、过程和最终检验,使用三坐标和 2.5D 影像仪;尺寸报告、三坐标报告和首件报告可按需提供。
阳极氧化对孔径的影响
阳极氧化是将表层金属转化为氧化膜:一部分膜层向基体内渗入,另一部分在原表面以上向外生长。铝阳极氧化协会(Aluminum Anodizers Council)给出的 III 型硬质氧化比例约为单面渗入 50%、外长 50%;普通 II 型的外长比例通常认为更低,约为三分之一,并随合金和工艺条件变化。孔的两侧都会外长,因此孔径减小量约为单面外长量的两倍。
按本厂常用膜厚,3–5 µm 的 II 型膜层约使孔径减小 2–3.5 µm;8–25 µm 的 III 型硬质氧化约使孔径减小 8–25 µm,对 Ø47 H7 轴承位(公差带 25 µm)而言,可能占用全部公差。还需注意,MIL-A-8625 允许 II 型膜厚约在 1.8–25 µm 之间,仅标注"II 型"并不能确定孔径会减小多少,建议同时注明膜厚或遮蔽要求。
在我们加工的机器人壳体上,轴承孔在黑色阳极氧化时通常予以遮蔽;必须保持裸金属且尺寸要求严格的特征,则在氧化后精加工。建议在图纸上注明孔径尺寸按氧化前还是氧化后计,以及哪些孔需要遮蔽。两种氧化工艺的对比见阳极氧化 II 型与 III 型。
我们如何加工机器人壳体
我们加工机器人关节壳体、减速器壳体、电机壳体及配套轴类零件,数量从 1–15 套样件到 100 件以上的批量生产,打样与量产在同一车间完成。功能需要时,铣削特征公差可控制到 ±0.005 mm,车削可控制到 ±0.01 mm。资质为 ISO 9001:2015、IATF 16949:2016 与 AS9100D / EN 9100:2018,材料可追溯。48 小时报价,无起订量,可提供保密协议。
延伸阅读:机器人关节壳体加工、阳极氧化 II 型与 III 型,以及行业页机器人零件加工。如需评估您的壳体图纸,欢迎提交图纸获取报价。
常见问题
铝合金机器人壳体的轴承孔应标什么公差?
外圈安装孔最常见的是 H7;外圈在载荷下不允许移动时,常用 J7、M7 或 N7。具体选哪一级,取决于载荷相对外圈是否旋转以及工作温度:铝壳体的热膨胀约为钢制轴承的两倍,因此轴承厂商建议轻合金壳体采用比钢或铸铁壳体推荐表更紧的配合。公差等级由设计方确定,我们按图纸标注加工。
孔径测量合格,为什么轴承还是装不到位?
仅凭孔径无法完整描述一个轴承位。孔口尺寸合格,孔内仍可能存在锥度、鼓形或多棱圆;成对的两个轴承位可能不在同一轴线上;本应遮蔽的孔内可能形成了膜层;孔口的凸起或毛刺也会阻挡外圈。因此轴承位除尺寸公差外,还需要标注形状公差和同轴度要求。
阳极氧化时轴承孔需要遮蔽吗?
通常需要,或在氧化后精加工。阳极氧化膜有一部分向外生长,孔径会减小约单面外长量的两倍。较薄的 II 型膜层可能只使孔径减小几微米,而 III 型硬质氧化可能占用 H7 公差带的大部分甚至全部。建议在图纸上注明孔径尺寸按氧化前还是氧化后计,并标出需要遮蔽的孔。
轴承孔如何检测?
两点式内径量具可在机床旁快速测得局部直径,但本身不能反映圆柱度和孔轴线的位置。三坐标可建立每个孔的轴线,从而相对基准评价尺寸、圆柱度、同轴度和位置度。铝件尺寸随温度变化较快,因此检测在恒温计量室进行,并以 20 °C 标准参考温度为准。